elettronica.live
07
'26
Written on Modified on
I connettori ibridi compatti semplificano il cablaggio dei robot umanoidi
Molex combina alimentazione da 15 A ed Ethernet a 1 Gbit/s in un profilo di passaggio di 5,65 mm per robot umanoidi, AMR e sistemi di automazione industriale.
www.molex.com
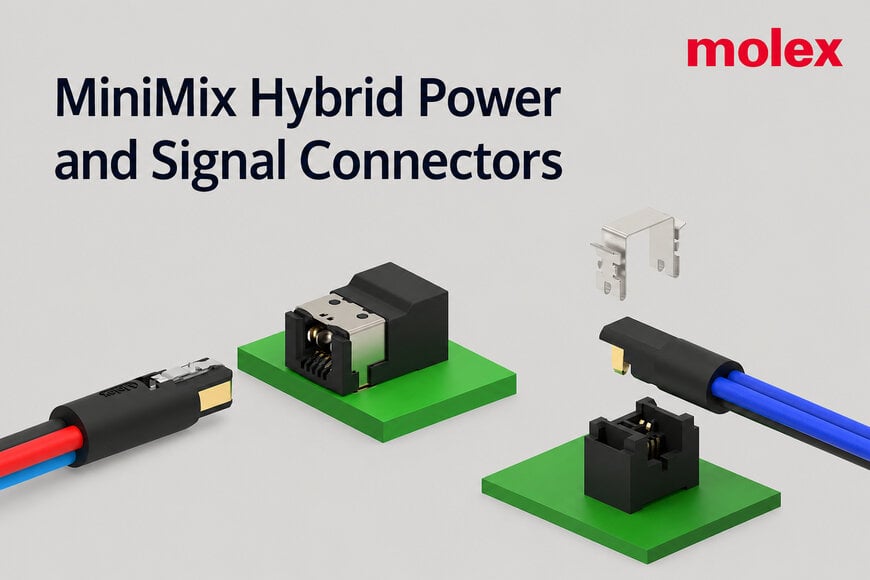
Molex ha introdotto una piattaforma compatta di connettori ibridi progettata per trasmettere alimentazione e comunicazioni ad alta velocità attraverso giunti robotici e attuatori con spazi limitati. L’architettura combina contatti di potenza con portata fino a 15 A e comunicazione Ethernet 1000BASE-T1 a 1 Gbit/s in un’unica interfaccia destinata a robot umanoidi, robot mobili autonomi (AMR) e sistemi avanzati di automazione industriale.
Il progetto affronta una concreta problematica produttiva che assume maggiore rilevanza con il passaggio dei sistemi robotici verso volumi di produzione più elevati: instradare alimentazione e comunicazioni di controllo attraverso meccanismi articolati sempre più compatti senza ricorrere a più connettori separati o a complesse operazioni di cablaggio manuale.
Connettività compatta per giunti robotici articolati
I gruppi robotici multiasse, come polsi, gomiti, ginocchia, caviglie e meccanismi del collo, integrano generalmente attuatori, sensori ed elettronica di controllo in spazi meccanici limitati. Questi componenti richiedono sia alimentazione elettrica sia collegamenti di comunicazione, mantenendo al contempo la libertà di movimento dell’articolazione.
L’impiego di connettori separati per alimentazione e segnali aumenta lo spazio necessario per l’instradamento dei cavi all’interno di questi meccanismi. Quando i connettori convenzionali non possono attraversare le aperture interne, i produttori possono essere costretti a far passare manualmente i singoli conduttori e a terminarli o saldarli durante l’assemblaggio finale. Questo comporta ulteriori operazioni di montaggio e introduce punti di terminazione aggiuntivi.
Il nuovo connettore Molex integra queste funzioni in un’unica interfaccia filo-scheda. Supporta una corrente fino a 15 A insieme a Ethernet 1000BASE-T1 a 1 Gbit/s, consentendo di gestire l’alimentazione dell’attuatore e i dati di controllo mediante un sistema di connessione compatto.
Un profilo di passaggio di 5,65 mm consente ai cablaggi preterminati di attraversare stretti canali interni presenti in attuatori, arti articolati, giunti robotici ed effettori terminali. Secondo Molex, questa configurazione richiede fino al 50% in meno di area di passaggio rispetto ad approcci alternativi.
Il minore spazio necessario per l’instradamento è particolarmente rilevante nelle architetture dei robot umanoidi, poiché la riduzione del numero di cavi instradati separatamente può semplificare l’integrazione meccanica e l’assemblaggio.
Alimentazione ed Ethernet in un’unica interfaccia
1000BASE-T1 fornisce comunicazione Ethernet a 1 Gbit/s ed è progettato per funzionare su una singola coppia bilanciata di conduttori. Nelle architetture robotiche, questo tipo di collegamento può trasportare informazioni di controllo e dati provenienti dai sensori tra componenti elettronici distribuiti, mentre i contatti di potenza separati presenti nello stesso connettore forniscono alimentazione all’attuatore o al sottosistema associato.
L’integrazione di queste funzioni non significa che alimentazione ed Ethernet utilizzino gli stessi contatti elettrici. Il connettore integra invece contatti dedicati alla potenza e ai dati all’interno di un’unica interfaccia meccanica.
Questa configurazione può ridurre il numero di involucri dei connettori e di terminazioni dei cavi necessari in ogni giunto robotico. Nei sistemi con numerosi assi articolati, tali riduzioni possono accumularsi sull’intera architettura di cablaggio.
Configurazioni verticali e ad angolo retto per spazi ridotti
La famiglia di connettori è disponibile con orientamenti di accoppiamento verticali e ad angolo retto. Queste opzioni consentono ai progettisti di scegliere la direzione di uscita del cavo in funzione dello spazio disponibile sulla scheda a circuito stampato e all’interno dell’alloggiamento.
Le configurazioni ad angolo retto possono essere utilizzate quando i cavi devono essere instradati parallelamente a una scheda elettronica o all’alloggiamento di un attuatore, mentre le connessioni verticali supportano configurazioni in cui l’interfaccia di accoppiamento è posizionata perpendicolarmente alla scheda.
Il controllo della direzione di uscita del cavo può inoltre ridurre la flessione immediatamente dietro il connettore, un aspetto importante nei gruppi sottoposti a movimenti ripetuti.
Molex descrive la struttura meccanica come resistente alle vibrazioni e progettata per sopportare movimenti continui e flessioni ripetute. La soluzione è quindi destinata ad applicazioni in cui le connessioni elettriche sono sottoposte a movimento durante l’intera vita operativa del robot.
I cablaggi preterminati supportano l’aumento dei volumi produttivi
Uno dei principali obiettivi produttivi consiste nel sostituire l’instradamento e la terminazione manuale dei conduttori con cablaggi preterminati.
Nei giunti compatti convenzionali può essere necessario far passare singoli conduttori attraverso piccole aperture meccaniche prima di saldare o collegare i terminali durante l’assemblaggio finale. Un gruppo di connessione in grado di attraversare un percorso di 5,65 mm consente di effettuare la terminazione in una fase precedente del processo produttivo.
Il cablaggio completato può successivamente essere instradato attraverso l’attuatore o il giunto e collegato durante l’assemblaggio del sistema.
Questo approccio consente l’impiego di sottogruppi pronti per il collegamento e può ridurre il numero di operazioni manuali di terminazione necessarie durante l’integrazione finale del robot.
La questione assume maggiore importanza con l’aumento del numero di attuatori. Molex cita un’analisi della catena di fornitura di McKinsey & Company del 2026 secondo cui i sistemi di attuazione dei giunti possono rappresentare circa il 40-60% della distinta base complessiva di un robot umanoide. L’azienda fa inoltre riferimento ad architetture umanoidi dotate di circa 50 attuatori articolati.
Su questa scala, le dimensioni dei connettori, il peso dei cablaggi, i metodi di terminazione e i tempi di assemblaggio diventano fattori produttivi a livello di sistema anziché semplici caratteristiche dei singoli componenti.
Connettività per elaborazione, sensori e sistemi di movimento
Il connettore ibrido fa parte della più ampia architettura di connettività proposta da Molex per robot umanoidi, AMR e sistemi di automazione industriale.
A livello di elaborazione centrale, l’azienda offre connettori mezzanine Mirror Mezz ad alta densità per interfacce ad alta velocità, comprese piattaforme basate sul modulo NVIDIA Jetson Thor.
Per i sistemi di rilevamento distribuiti, Molex propone connettori scheda-scheda Quad-Row e sistemi di interconnessione High-Speed FAKRA-Mini destinati ad applicazioni quali visione spaziale, LiDAR e matrici di sensori tattili.
Le sezioni della distribuzione elettrica del robot che richiedono correnti più elevate possono utilizzare i sistemi di connettori Mega-Fit ed EXTreme Ten60, mentre l’interfaccia ibrida compatta gestisce alimentazione e comunicazioni più vicino agli attuatori articolati e ad altri sottosistemi soggetti a forti vincoli meccanici.
Nel loro insieme, queste categorie di connettori rispondono ai diversi requisiti elettrici tra elaborazione centrale mediante intelligenza artificiale, sistemi di percezione e sistemi meccanici di movimento distribuiti.
Produzione in serie prevista per la fine del 2026
Molex mette a disposizione campioni e gruppi funzionali di valutazione per l’integrazione nei progetti dei clienti e per attività di valutazione congiunta.
Il passaggio alla produzione commerciale su larga scala è previsto per la fine del 2026, destinando questa famiglia di connettori alle piattaforme robotiche che stanno passando dallo sviluppo di prototipi a volumi produttivi più elevati.
Contesto aggiuntivo:
Questa sezione descrive specifiche tecniche e confronti con soluzioni concorrenti non inclusi nell’annuncio originale del prodotto
La connettività ibrida per alimentazione e segnali è già utilizzata nei motori industriali, nelle apparecchiature di automazione e nei sistemi di trasporto, ma le soluzioni disponibili presentano differenze significative in termini di capacità di corrente, trasmissione dati, protezione ambientale e dimensioni fisiche.
Il connettore ibrido Motorman di TE Connectivity, ad esempio, integra alimentazione, segnali e dati in un unico alloggiamento rettangolare. Secondo TE, l’architettura può ridurre fino al 50% lo spazio necessario per alloggiamento e cavi e diminuire la lunghezza dei cavi fino al 70%. Il sistema supporta comunicazioni Cat5e e offre un grado di protezione IP65. Il progetto è destinato principalmente ad applicazioni di automazione industriale decentralizzata anziché all’instradamento attraverso giunti robotici articolati estremamente stretti.
Il BH12 di Hirose rappresenta un altro riferimento misurabile per la connettività ibrida. Combina due contatti di potenza da 20 A con contatti di segnale per correnti inferiori in un connettore con diametro della spina di 13,8 mm e supporta la protezione IPX6/IPX7 quando accoppiato. Il BH12 offre quindi una capacità di corrente specificata superiore rispetto all’interfaccia da 15 A di Molex, mentre il diametro dichiarato della spina di 13,8 mm evidenzia le differenti priorità di integrazione meccanica tra connettori industriali o per la mobilità resistenti all’acqua e il profilo di passaggio di 5,65 mm previsto dal progetto Molex.
Hirose offre inoltre l’interfaccia ix Industrial per applicazioni Ethernet industriali compatte. Il connettore supporta trasmissioni Cat5e a 1 Gbit/s e Cat6A fino a 10 Gbit/s. Hirose dichiara una riduzione delle dimensioni del 75% rispetto alle soluzioni RJ45 convenzionali. A differenza dell’architettura ibrida di Molex, tuttavia, ix Industrial è principalmente un’interfaccia dati compatta e non una connessione integrata per alimentazione da 15 A e comunicazione Ethernet.
Questi prodotti non costituiscono quindi equivalenti funzionali diretti. Le specifiche pubblicate evidenziano i compromessi tecnici coinvolti nella progettazione dei sistemi di interconnessione robotici: maggiore capacità di corrente, protezione ambientale, velocità di trasmissione dati più elevate e dimensioni minime di passaggio comportano requisiti meccanici differenti. Il progetto di Molex privilegia specificamente la combinazione di alimentazione da 15 A, Ethernet su singola coppia a 1 Gbit/s e un profilo di passaggio di 5,65 mm per giunti robotici e attuatori con spazio limitato.
A cura di Sucithra Mani, redattrice di Induportals – adattato con il supporto dell’intelligenza artificiale.
www.molex.com
Richiedi maggiori informazioni…
